Et si, pour apprendre à programmer, on commençait par éteindre l’ordinateur ?
La proposition peut sembler paradoxale. Depuis des années, l’apprentissage du code est spontanément associé aux écrans : ordinateur, tablette, environnement de programmation, Scratch, applications éducatives…
Pourtant, une autre approche se développe : rendre la programmation tangible.
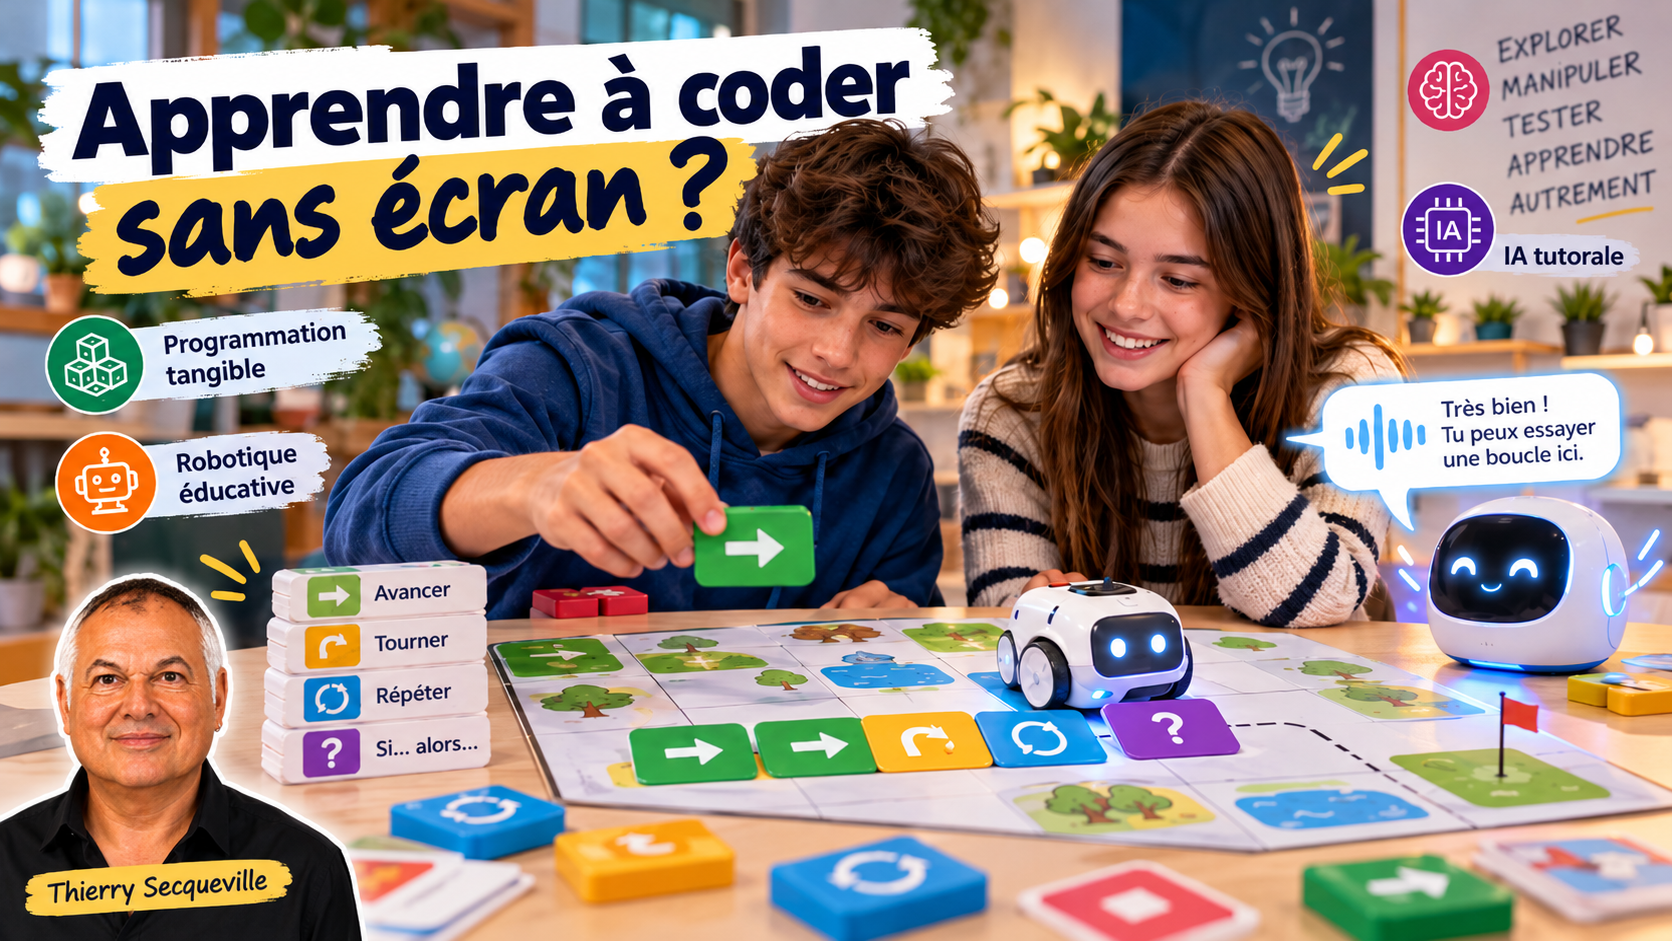
Des blocs que l’on assemble, des cartes que l’on déplace, des objets que l’on programme physiquement, des robots que l’on fait évoluer sur un plateau. L’algorithme quitte momentanément l’écran pour venir se poser sur la table.
Cette tendance n’est pas totalement nouvelle. Des dispositifs comme Cubetto, KIBO ou Matatalab explorent depuis plusieurs années cette voie mais une nouvelle génération de coffrets va aujourd’hui plus loin en combinant programmation tangible, robotique, jeu de construction et, désormais, intelligence artificielle.
Le récent projet CodeeBot, lancé en financement participatif sur Kickstarter en juillet 2026, en constitue une illustration particulièrement intéressante.
Et derrière ces objets se dessine peut-être quelque chose de plus important qu’une nouvelle catégorie de jouets éducatifs : une autre manière d’apprendre la logique et la programmation.
Du code que l’on peut toucher
Dans un environnement informatique classique, programmer consiste à manipuler des représentations symboliques. Même avec un langage visuel comme Scratch, l’apprenant doit comprendre qu’un bloc affiché à l’écran représente une instruction qui sera exécutée par la machine. La programmation tangible déplace cette représentation dans le monde physique.
Avec Cubetto, par exemple, de jeunes enfants disposent des blocs colorés sur un plateau pour construire une séquence d’instructions et déplacer un petit robot en bois. Le dispositif ne nécessite ni lecture, ni clavier, ni écran et vise notamment les enfants de 3 à 6 ans.
Avec Matatalab Coding Set, les enfants utilisent également des blocs physiques représentant différentes commandes : déplacements, boucles, fonctions, nombres… Le dispositif permet notamment de travailler le repérage spatial, les séquences, la pensée algorithmique et la verbalisation des stratégies.
Découvrir Matatalab Coding Set
KIBO pousse encore davantage la logique de construction. L’enfant construit et décore son robot puis programme son comportement grâce à des blocs en bois. Le dispositif permet progressivement d’aborder séquences, répétitions, capteurs et conditions. Il est ainsi possible de mêler programmation, construction, arts, narration ou sciences dans une même activité.
Dans tous ces dispositifs, le principe est finalement assez proche : l’algorithme devient un objet manipulable.
Et cette transformation n’est pas anodine.
Programmer avec les mains avant de programmer avec un clavier
Prenons un problème extrêmement simple : un robot doit avancer de deux cases, tourner à droite puis avancer d’une case.
Sur un écran, l’apprenant pourrait construire quelque chose ressemblant à : AVANCER → AVANCER → TOURNER À DROITE → AVANCER
Avec un dispositif tangible, ces instructions deviennent quatre objets physiques que l’apprenant doit sélectionner, organiser puis tester.
S’il se trompe, il peut :
- observer le résultat,
- identifier l’instruction problématique,
- déplacer un bloc,
- relancer son programme,
- observer à nouveau.
Autrement dit, sans nécessairement connaître le vocabulaire informatique, il est déjà en train de pratiquer une activité fondamentale du développement logiciel : le débogage.
Une étude portant sur 526 enfants de 4 à 6 ans programmant un robot tangible Bee-Bot montre justement que les enfants peuvent développer différentes stratégies de débogage et construire des connaissances syntaxiques et sémantiques à travers ce type d’activité.
Le fameux :
« Ça ne marche pas ! »
peut alors devenir pédagogiquement beaucoup plus intéressant :
« Pourquoi ça ne marche pas ? »
Puis :
« Quelle instruction dois-je modifier pour obtenir le résultat attendu ? »
Nous sommes déjà pleinement dans une logique d’apprentissage par essais, erreurs, feedbacks et ajustements.
De la programmation à la pensée informatique
C’est probablement ici que se trouve l’intérêt pédagogique principal de ces dispositifs. L’objectif n’est pas nécessairement de former des développeurs dès la maternelle. Il s’agit plutôt de développer ce que l’on appelle la pensée informatique (Computational Thinking).
Elle mobilise notamment la capacité à :
- décomposer un problème ;
- identifier une suite d’actions ;
- construire un algorithme ;
- reconnaître des régularités ;
- utiliser des répétitions ;
- raisonner avec des conditions ;
- anticiper un résultat ;
- tester une solution ;
- identifier une erreur ;
- modifier sa stratégie.
La programmation devient alors moins une finalité qu’un terrain d’entraînement à la résolution de problèmes.
Une revue consacrée aux langages de programmation tangibles souligne d’ailleurs leur utilisation dès l’âge de quatre ans et montre la diversité des interactions possibles entre objets physiques, langages de programmation et robots éducatifs.
Plus récemment, une étude contrôlée publiée en 2025 auprès de 198 enfants de 5 à 6 ans a comparé programmation robotique, activités de programmation entièrement débranchées et enseignement conventionnel. Les 2 approches de programmation amélioraient la pensée informatique par rapport au groupe témoin, mais la programmation robotique produisait des effets plus importants et plus durables dans cette étude, notamment sur certaines fonctions exécutives.
Il serait donc réducteur d’opposer simplement : « écran = mauvais » et « sans écran = bon ».
(pourtant c’est ce qui est souvent véhiculé par certains professionnels dans certains salons et certaines conférences, ces professionnels n’étant pas issus du secteur numérique d’ailleurs)
La question intéressante serait plutôtest plutôt : quel environnement permet de rendre le raisonnement suffisamment visible, manipulable et expérimental pour favoriser l’apprentissage ?
CodeeBot : quand les blocs de programmation rencontrent l’IA
C’est dans ce contexte qu’arrive CodeeBot.
Présenté au CES 2026 puis lancé sur Kickstarter en juillet 2026, le dispositif propose une approche assez séduisante : transformer les instructions informatiques en blocs magnétiques physiques que l’utilisateur assemble pour construire son programme.
Voir le projet CodeeBot sur Kickstarter
Chaque bloc représente une fonction : contrôle d’un moteur, boucle, condition ou autre instruction. L’utilisateur construit donc littéralement son programme avec ses mains. Une fois les blocs assemblés, un système lumineux permet de suivre visuellement le chemin d’exécution du programme. Un bouton rotatif permet également de progresser étape par étape, ce qui rend le fonctionnement de l’algorithme particulièrement visible.
C’est pédagogiquement intéressant. Dans un programme informatique traditionnel, l’exécution reste largement invisible. Ici, elle devient observable.
On voit le programme « circuler ».
Et cela peut faciliter une activité essentielle : comprendre non seulement ce que fait le programme, mais également dans quel ordre et pourquoi il le fait.
Et maintenant, un tuteur IA, sans écran ?
CodeeBot ajoute cependant une dimension supplémentaire.
Le dispositif annonce intégrer un tuteur vocal utilisant GPT, capable d’accompagner l’utilisateur lorsqu’il rencontre une difficulté, d’expliquer certaines logiques, d’aider au débogage et de proposer des améliorations. Le constructeur annonce une prise en charge de 29 langues.
Nous obtenons alors un assemblage assez étonnant : programmation physique + robotique + manipulation + feedback visuel + intelligence artificielle conversationnelle.
Et surtout sans faire de l’écran l’interface principale. C’est probablement l’un des aspects les plus intéressants de cette nouvelle génération d’objets pédagogiques.
Depuis quelques années, l’arrivée de l’intelligence artificielle dans l’éducation est essentiellement pensée à travers des interfaces conversationnelles affichées sur un écran.
CodeeBot propose presque l’inverse :
l’IA disparaît de l’écran et devient un accompagnateur de l’activité physique.
- L’apprenant manipule.
- Il construit.
- Il teste.
- Il observe.
- Et lorsqu’il bloque, il peut solliciter une aide.
Si cette promesse se confirme dans les usages réels, nous ne sommes plus seulement face à un robot éducatif mais devant une forme de compagnon pédagogique hybride, à la frontière entre objet manipulable et tutorat intelligent.
Une mécanique profondément ludopédagogique
Ces dispositifs sont également intéressants lorsqu’on les observe sous l’angle de la ludopédagogie.
Leur fonctionnement repose souvent sur une boucle très proche de celle du jeu : Objectif → Hypothèse → Construction → Action → Feedback → Erreur éventuelle → Modification → Nouvel essai → Réussite.
Autrement dit : je réfléchis → j’essaie → j’observe → je comprends → je recommence.
Cette boucle est extrêmement puissante. L’erreur n’y est plus nécessairement vécue comme une sanction. Elle devient une information.
Le robot part à gauche alors qu’il devait aller à droite ? Très bien. Quelque chose dans le programme explique nécessairement ce comportement. À l’apprenant de le découvrir.
Le dispositif transforme ainsi naturellement l’erreur en énigme à résoudre.
Nous retrouvons plusieurs mécanismes caractéristiques des situations ludiques : défi, objectif explicite, expérimentation, feedback immédiat, droit à l’erreur, progression et satisfaction de parvenir finalement à produire le comportement attendu.
De la consommation numérique à la construction
Un autre changement me semble particulièrement intéressant.
L’enfant n’est plus simplement consommateur d’une application.
Il devient constructeur d’un système.
Cette distinction peut sembler subtile, mais elle est fondamentale.
Avec un dispositif comme CodeeBot, KIBO ou Matatalab, l’activité ne consiste pas seulement à trouver la bonne réponse à une question conçue par quelqu’un d’autre.
L’apprenant peut progressivement se demander : « Qu’est-ce que je pourrais fabriquer avec ça ? »
Et nous basculons alors de la résolution d’exercices vers la logique du maker. CodeeBot revendique précisément cette orientation en proposant de créer des objets fonctionnels : éclairage intelligent, ouverture automatisée de rideaux, distributeurs, mécanismes robotiques ou prototypes divers.
L’apprentissage peut alors suivre une autre dynamique : Imaginer → Concevoir → Programmer → Fabriquer → Tester → Améliorer.
Cette logique est très proche du constructionnisme développé par Seymour Papert : apprendre en construisant des objets qui peuvent être manipulés, observés, discutés et améliorés.
Et pour les adultes ?
Il serait dommage de réserver ces approches aux enfants. Certes, Cubetto ou Matatalab ont été principalement conçus pour de jeunes publics. Mais le principe pédagogique de la programmation tangible est parfaitement transposable à la formation des adultes.
Imaginons une formation d’initiation à l’algorithmique. Plutôt que de commencer par :
IF condition THEN
   action
ELSE
   autre_action
END IF
on pourrait donner aux participants des cartes ou des blocs physiques : SI – CONDITION – ALORS – ACTION – SINON – ACTION
Puis leur proposer collectivement des problèmes à résoudre.
- Les participants construisent physiquement l’algorithme.
- Un autre groupe doit l’exécuter.
- Une erreur apparaît.
- On revient au programme.
- On déplace un élément.
- On recommence.
Le formateur peut progressivement introduire variables, boucles, conditions, fonctions, événements ou parallélisme.
L’intérêt dépasse largement l’informatique. On pourrait utiliser exactement la même mécanique pour travailler :
- la modélisation d’un processus métier (BPMN entre autre) ;
- les procédures ;
- la gestion de projet ;
- la résolution de problèmes ;
- la pensée systémique ;
- l’automatisation ;
- l’intelligence artificielle ;
- voire la compréhension du fonctionnement d’un agent IA.
L’objet tangible devient alors un objet intermédiaire permettant au groupe de penser ensemble.
Le corps comme interface d’apprentissage
On peut même aller encore plus loin !
Avant le robot, il peut y avoir l’humain. Un participant joue le rôle du robot. Les autres doivent le programmer.
- AVANCE DE 2 PAS.
- TOURNE À GAUCHE.
- RÉPÈTE 3 FOIS.
Le « robot humain » exécute rigoureusement les instructions. S’il percute une chaise, ce n’est pas lui qui s’est trompé. C’est le programme.
Cette activité extrêmement simple permet de comprendre immédiatement une notion fondamentale de l’informatique : une machine ne fait pas ce que nous voulions lui demander ; elle fait ce que nous lui avons effectivement demandé.
Le débogage devient alors collectif, visible et parfois franchement amusant. Nous sommes ici dans une forme d’apprentissage incarné (embodied learning) : le raisonnement passe aussi par le geste, l’espace et le corps.
Des recherches récentes continuent justement d’explorer les relations entre programmation tangible, créativité, jeu collaboratif et apprentissage incarné chez les jeunes enfants.
Sans écran ne signifie pas sans technologie
Il faut toutefois éviter un malentendu. Ces dispositifs ne sont pas nécessairement « low-tech ». Ils peuvent contenir électronique, capteurs, moteurs, Bluetooth, reconnaissance de blocs, systèmes lumineux et désormais intelligence artificielle.
Le paradoxe est intéressant : la technologie devient parfois plus complexe pour rendre l’expérience utilisateur plus simple.
L’apprenant n’a pas besoin de voir cette complexité. Il manipule une interface physique compréhensible. C’est un principe classique de conception : cacher la complexité technique sans supprimer la complexité intellectuelle intéressante.
L’objectif n’est donc pas de simplifier le raisonnement. Il est de supprimer les obstacles qui ne sont pas encore utiles à l’apprentissage. Pour un enfant de cinq ans, apprendre simultanément à utiliser un clavier, comprendre une interface graphique, lire des instructions et raisonner sur un algorithme peut produire une charge cognitive inutile. Des blocs physiques permettent de déplacer une partie de cette complexité vers l’environnement.
Attention cependant à l’effet « objet magique »
Comme toujours avec les technologies éducatives, il faut rester prudent. Un robot pédagogique ne produit pas automatiquement un apprentissage. Un coffret de programmation n’enseigne pas davantage la pensée informatique qu’une boîte de LEGO n’enseigne automatiquement l’architecture. Tout dépendra des situations pédagogiques construites autour de l’objet.
- Quelles missions propose-t-on ?
- Quelle progression ?
- Quelle place laisse-t-on à l’expérimentation ?
- L’apprenant doit-il simplement reproduire un modèle ou peut-il inventer ?
- Peut-il expliquer son raisonnement ?
- Travaille-t-il seul ou en groupe ?
- Doit-il prévoir le résultat avant d’exécuter son programme ?
- Comment l’erreur est-elle exploitée ?
- Existe-t-il un temps de verbalisation ou de débriefing ?
Et, avec l’arrivée de l’IA, une nouvelle question apparaît : le tuteur intelligent aide-t-il l’apprenant à réfléchir ou réfléchit-il à sa place ?
Cette distinction sera essentielle. Une IA qui donne immédiatement la solution risque de détruire précisément ce qui fait l’intérêt pédagogique du dispositif : chercher, émettre une hypothèse, tester, échouer et recommencer. À l’inverse, une IA utilisant un questionnement progressif (« Que voulais-tu obtenir ? », « Quel bloc est exécuté juste avant l’erreur ? », « Que se passerait-il si tu modifiais cette instruction ? ») pourrait devenir un véritable agent de scaffolding, un échafaudage pédagogique temporaire au service de la réflexion.
Vers des « serious toys » augmentés par l’IA ?
Ces nouveaux coffrets se situent finalement à la frontière de plusieurs univers : jeu éducatif + robotique + construction + programmation + intelligence artificielle + pédagogie active.
Ils ne sont plus tout à fait des jouets, pas complètement des logiciels, pas seulement des robots et pas nécessairement des serious games au sens classique.
On pourrait presque parler de serious toys : des objets conçus pour jouer, expérimenter, construire et apprendre simultanément.
L’arrivée de l’intelligence artificielle pourrait considérablement enrichir cette catégorie. Imaginons demain un coffret capable de détecter le niveau de maîtrise d’un apprenant et de lui proposer oralement :
« Tu maîtrises bien les séquences. Je te propose maintenant un défi dans lequel tu devras utiliser une boucle. »
Puis :
« Ton programme fonctionne, mais peux-tu obtenir le même résultat avec moins de blocs ? »
Nous passerions alors d’un objet pédagogique proposant un ensemble fixe d’exercices à un environnement capable de générer dynamiquement des défis adaptés à l’apprenant. Et là, les perspectives deviennent particulièrement intéressantes pour la ludopédagogie.
Finalement, apprend-on vraiment à coder ?
Oui, mais ce n’est peut-être pas le plus important.
Lorsque nous apprenons à un enfant (ou à un adulte) à construire un algorithme avec des blocs, nous travaillons également la capacité à : observer, anticiper, décomposer, raisonner, coopérer, expérimenter, accepter l’erreur et améliorer progressivement une solution.
Le code devient un prétexte extrêmement efficace pour apprendre à résoudre des problèmes. Et c’est peut-être le paradoxe le plus intéressant de ces nouveaux dispositifs : à une époque où les écrans et l’intelligence artificielle occupent une place toujours plus importante dans nos vies, l’une des manières les plus pertinentes d’apprendre à comprendre le numérique pourrait bien commencer par quelques objets posés sur une table.
- Des blocs.
- Un défi.
- Quelques erreurs.
- Beaucoup d’essais.
Et cette petite satisfaction particulière lorsque, enfin le robot fait exactement ce que nous avions imaginé.
Références et pistes pour aller plus loin
- Murcia, K., Cross, E. & Mennell, S. (2026). Let’s play together: Fostering children’s creativity and computational thinking through play with coding robots. Australasian Journal of Technology Education.
- Zhang, X., Chen, Y., Hu, L., Hwang, G.-J. et al. (2025). Developing preschool children’s computational thinking and executive functions: unplugged vs. robot programming activities. International Journal of STEM Education.
- Wang, D., Wang, T. & Liu, Z. (2014). A Tangible Programming Tool for Children to Cultivate Computational Thinking. The Scientific World Journal.
- Revue sur les dispositifs robotiques et langages de programmation tangibles : Educational Robotics and Tangible Devices for Promoting Computational Thinking.
- Étude sur le débogage avec un robot tangible auprès de 526 enfants de 4 à 6 ans, Early Childhood Research Quarterly, 2023.
- Sapounidis, T. et al. (2026). The Effect of Tangibly Programmable Robots on Motor Creativity in Preschool Education. International Journal of Early Childhood.
Dispositifs évoqués : CodeeBot · Cubetto · KIBO · Matatalab
Thierry Secqueville
Ludopédagogue & Serious Game Designer
Ludopédagogie – Gamification – IA – Agile – Gestion de projet – Innovation – SI – Nouvelles Technologies de l’Information – Transformation & Optimisation des organisations